Saltar al contenido
Todos los proyectos
Completado Autonomía 2026

Dron autónomo

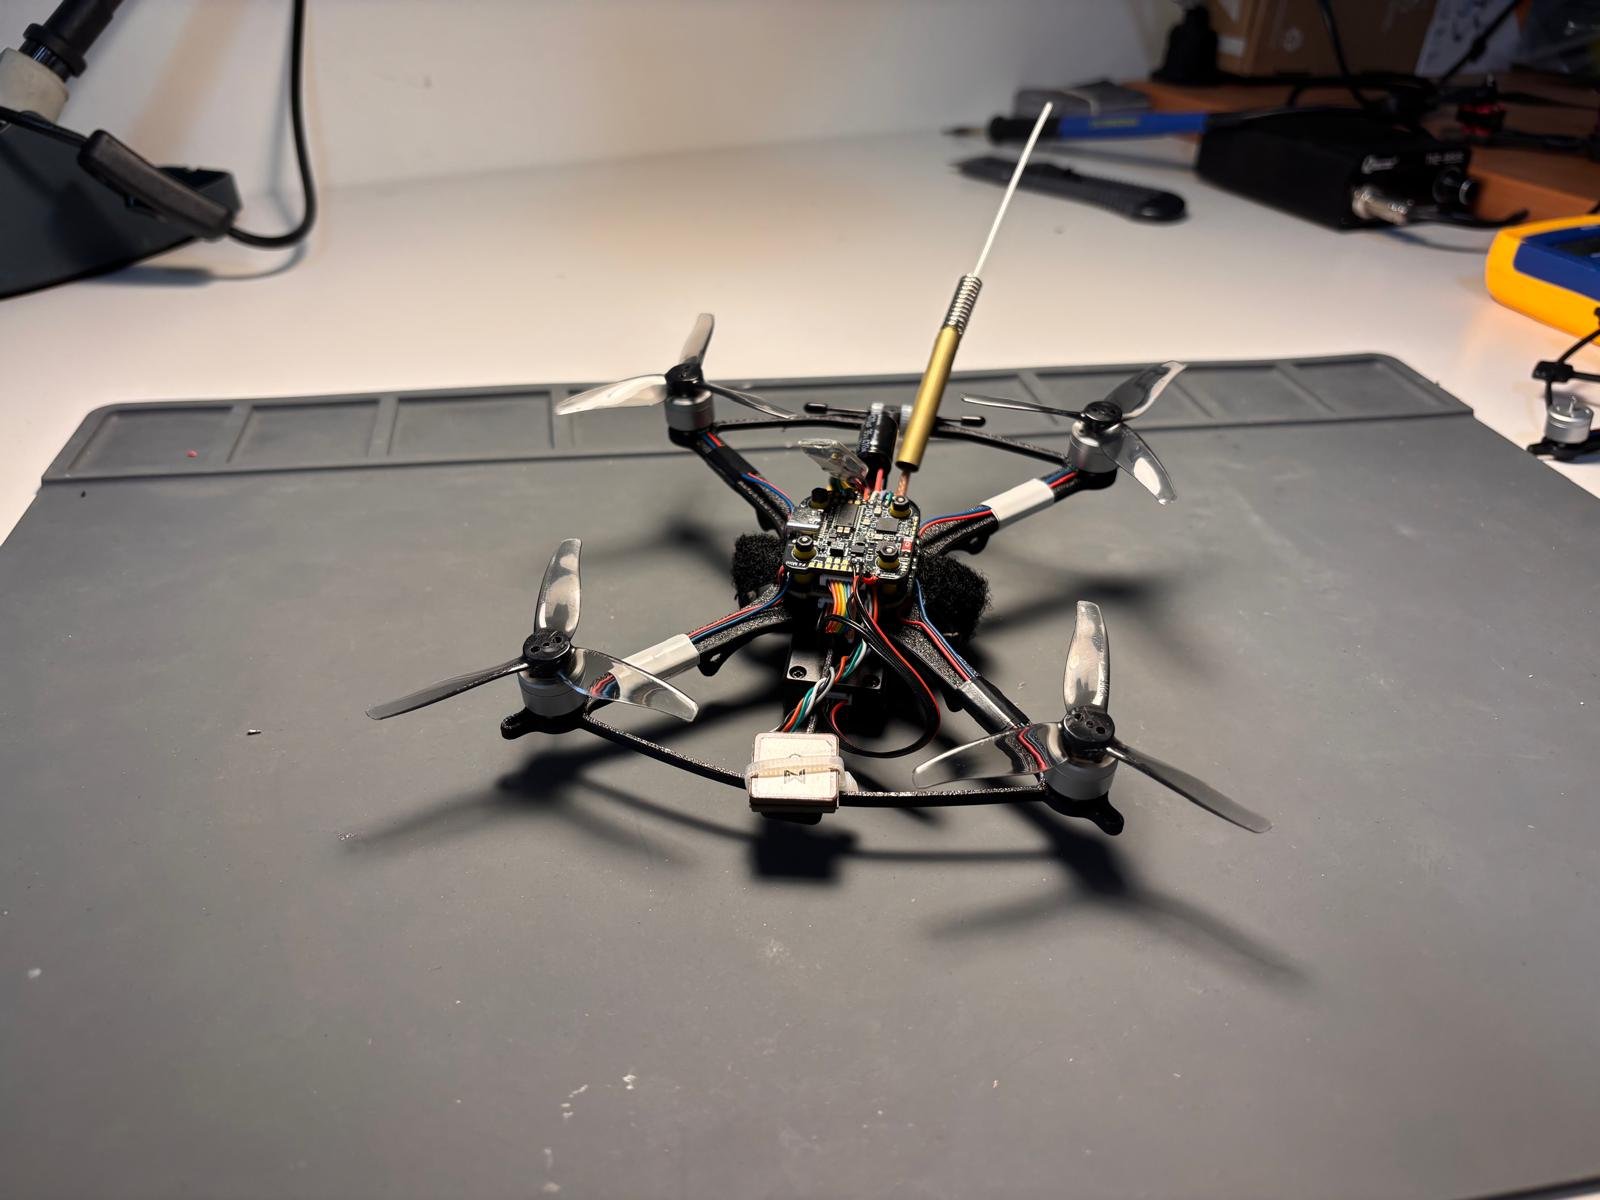
Dron autónomo sub-250 g montado íntegramente por el UPCT Drone Team, con frame impreso en 3D por el equipo y navegación por waypoints.

  • Autonomía
  • Sub-250g
  • Impresión 3D
  • Waypoints
  • Hardware propio
Dron autónomo sub-250 g montado por el UPCT Drone Team con frame impreso en 3D

En qué consiste

Montamos un dron desde cero. Literalmente todo: el frame, la electrónica, el firmware y la lógica de navegación. El cuerpo (el frame) lo imprimimos en 3D con nuestras propias impresoras, con piezas que nosotros mismos diseñamos e iteramos.

El dron pesa menos de 250 gramos, el umbral legal que abre muchas más posibilidades de vuelo en España y el resto de Europa, y vuela de manera completamente autónoma: le das una ruta por puntos (waypoints) y los sigue sin que nadie toque el mando.

Por qué nos importa

Este proyecto fue el núcleo técnico del equipo. Todo lo que aprendimos aquí, del diseño del frame al stack de autonomía, lo estamos llevando al siguiente proyecto: el enjambre de drones coordinados. Si un dron vuela solo, diez drones pueden volar juntos.

Estado

Completado en el curso 2025-2026: el dron vuela de forma autónoma por waypoints con frame impreso en 3D y hardware montado por el equipo. Ahora es la base sobre la que construimos el enjambre de drones.
Paso a paso

Montando el
dron autónomo.

Del frame impreso en 3D a las hélices: así lo construimos nosotros mismos.

01 / 09
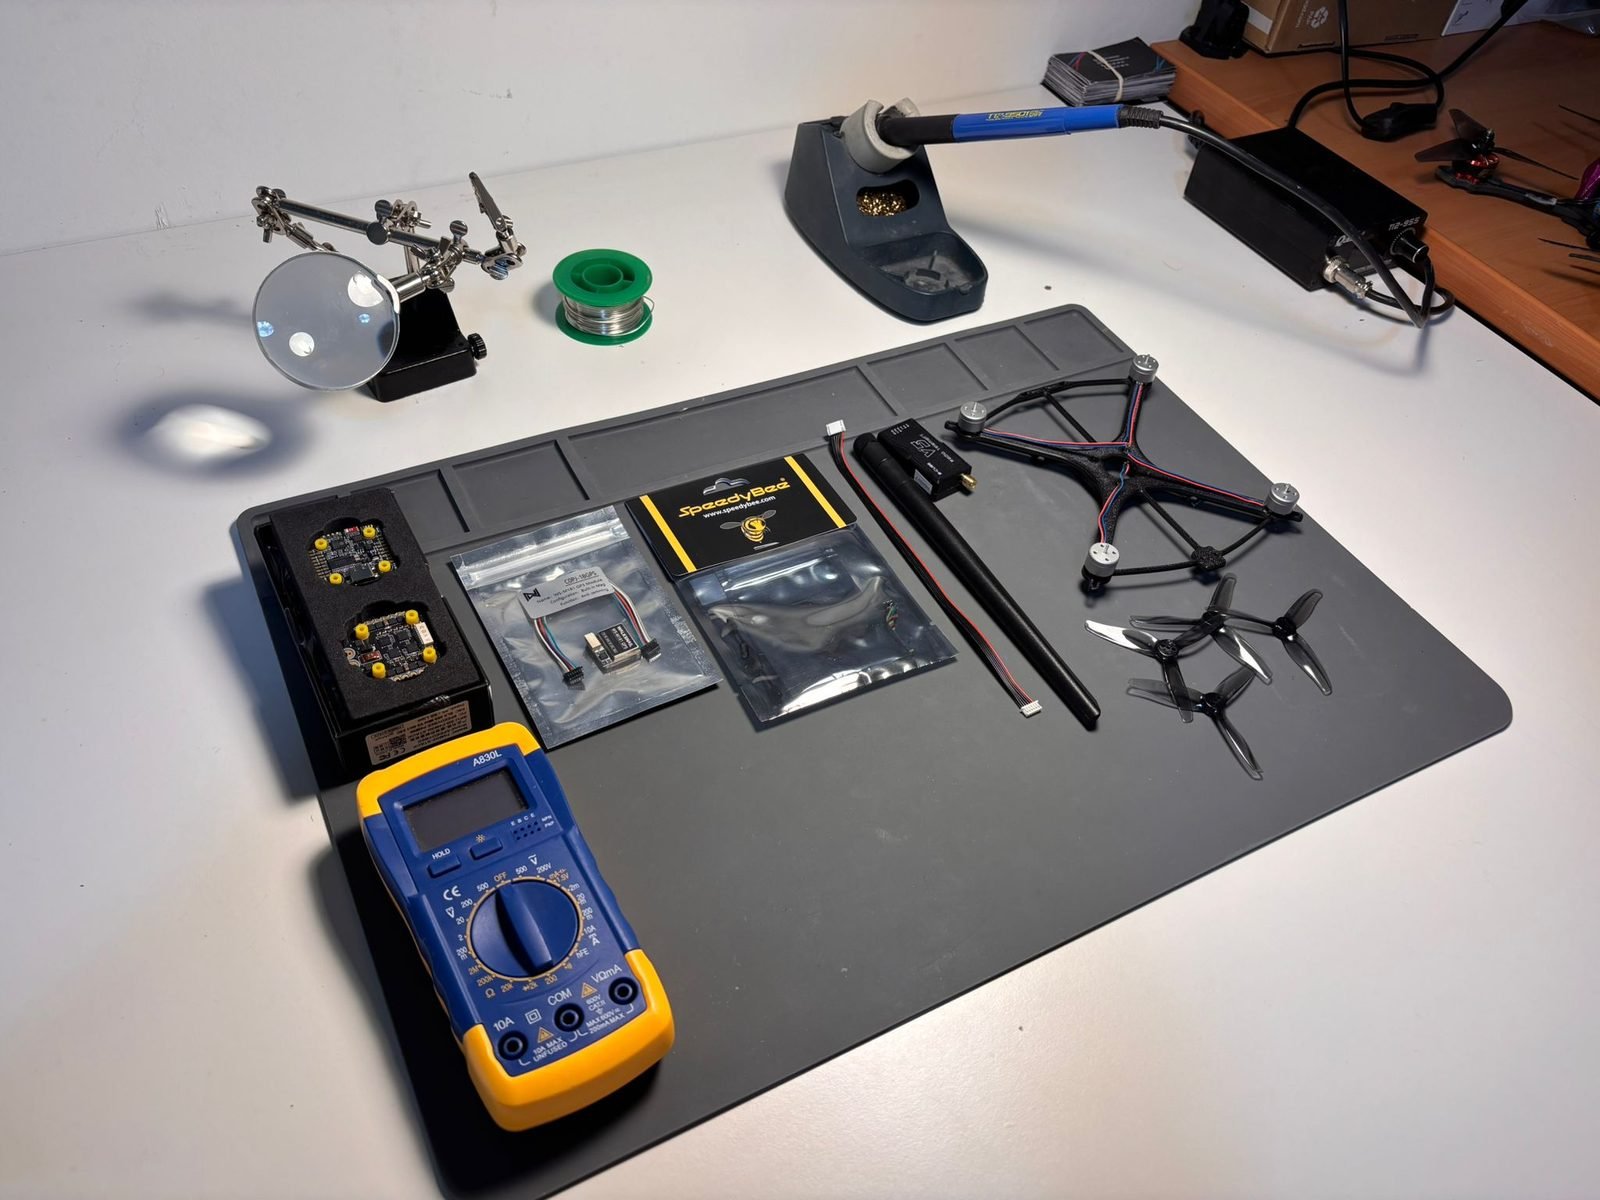
Todas las piezas del dron desempaquetadas y organizadas antes de empezar.

Piezas

Todas las piezas del dron desempaquetadas y organizadas antes de empezar.

02 / 09
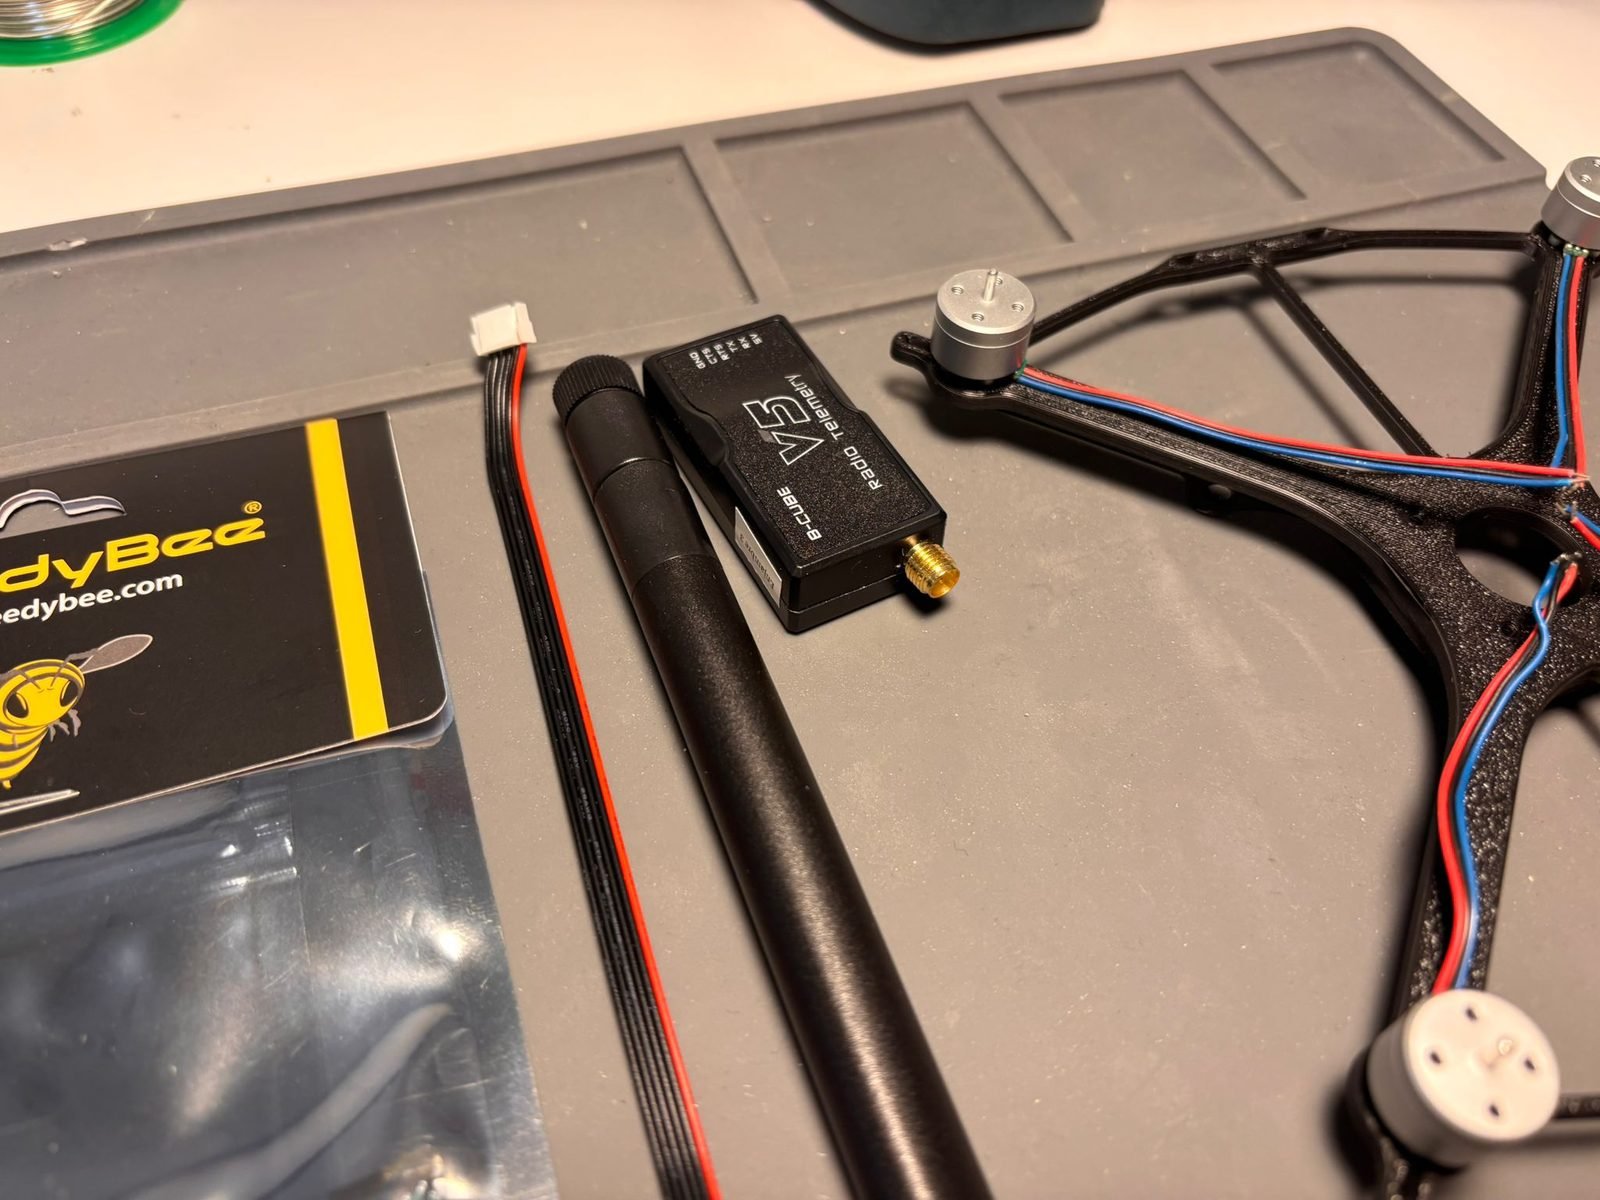
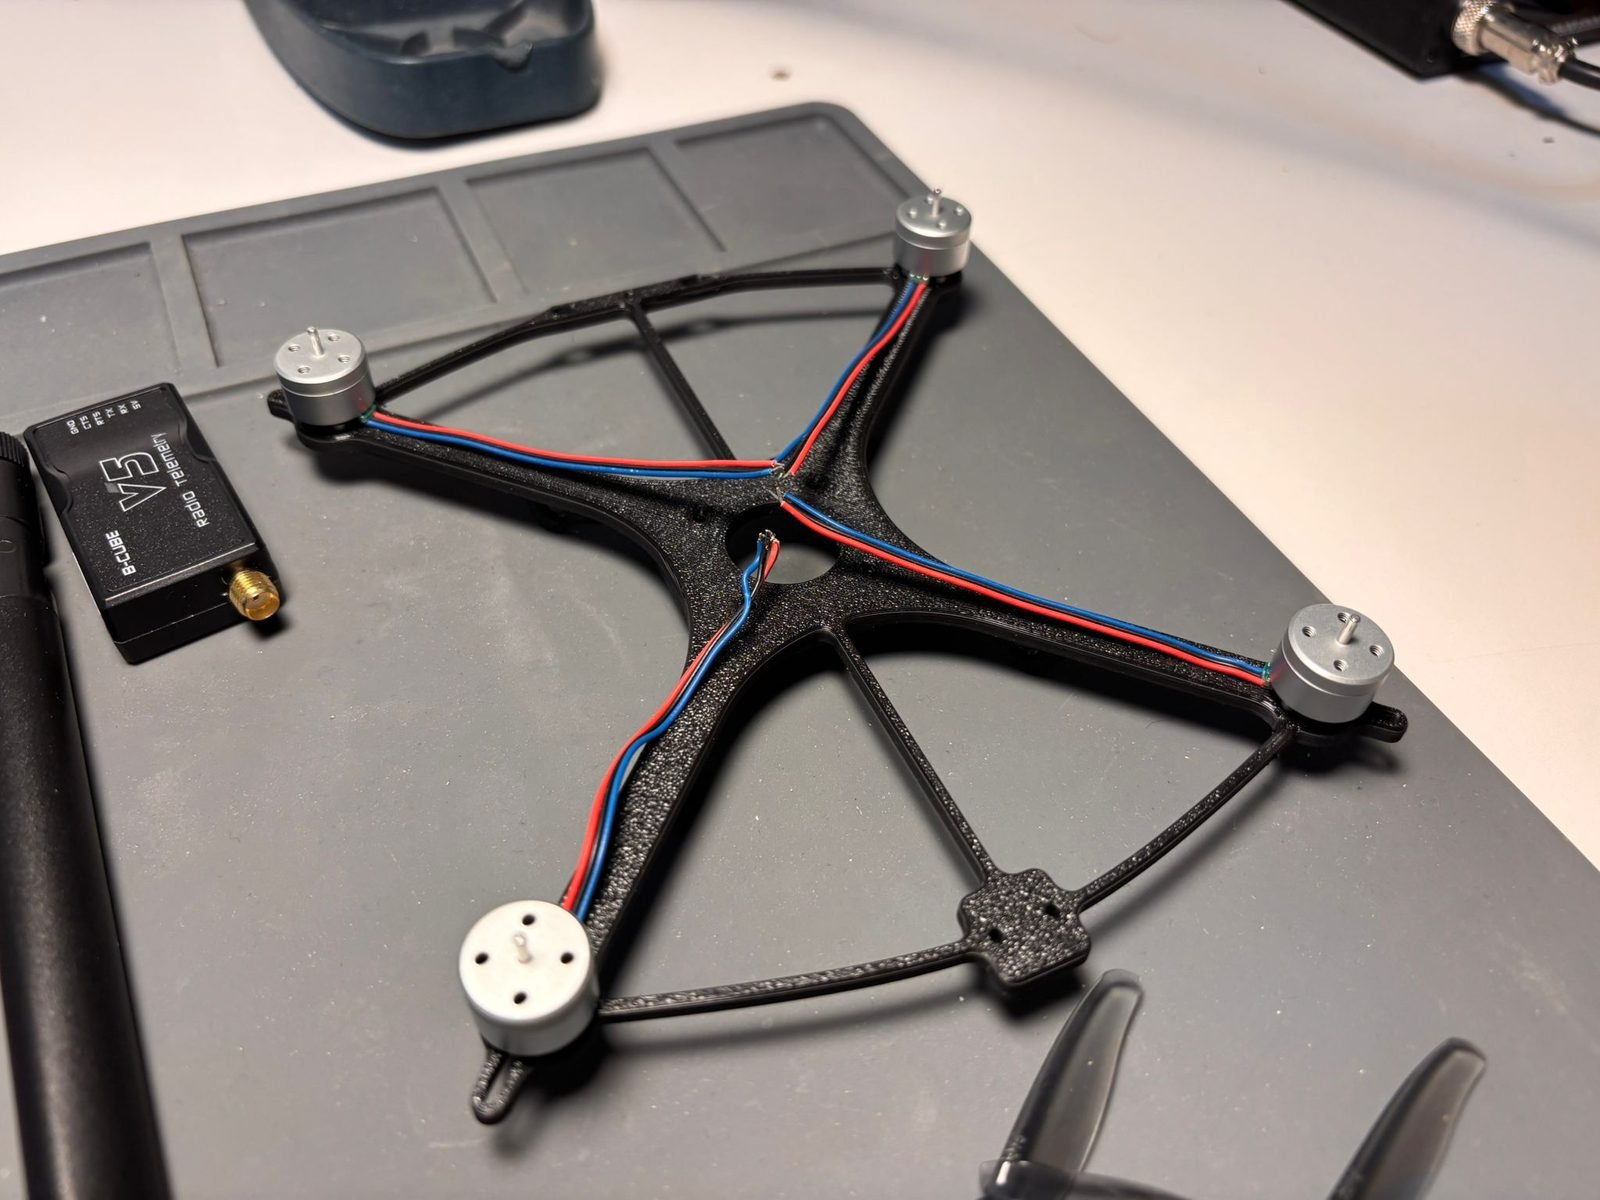
El frame impreso en 3D con los cuatro motores ya ensamblados.

Frame

El frame impreso en 3D con los cuatro motores ya ensamblados.

03 / 09
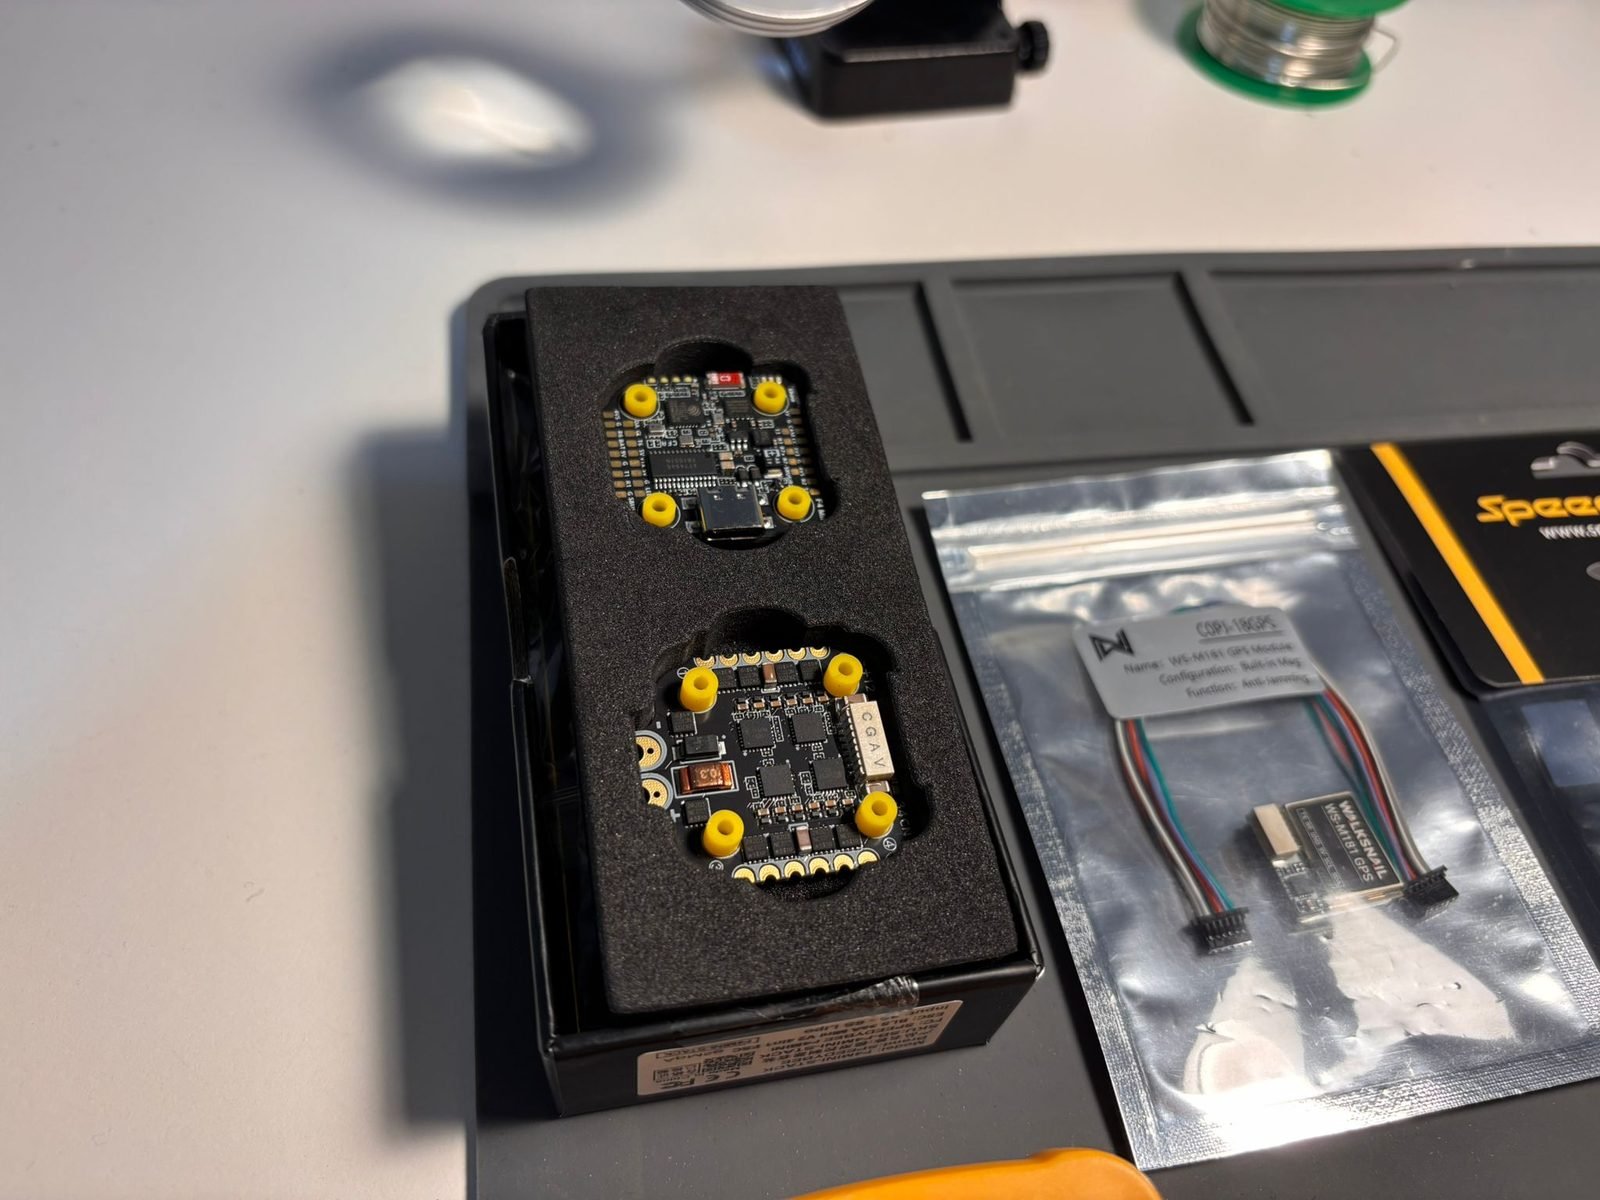
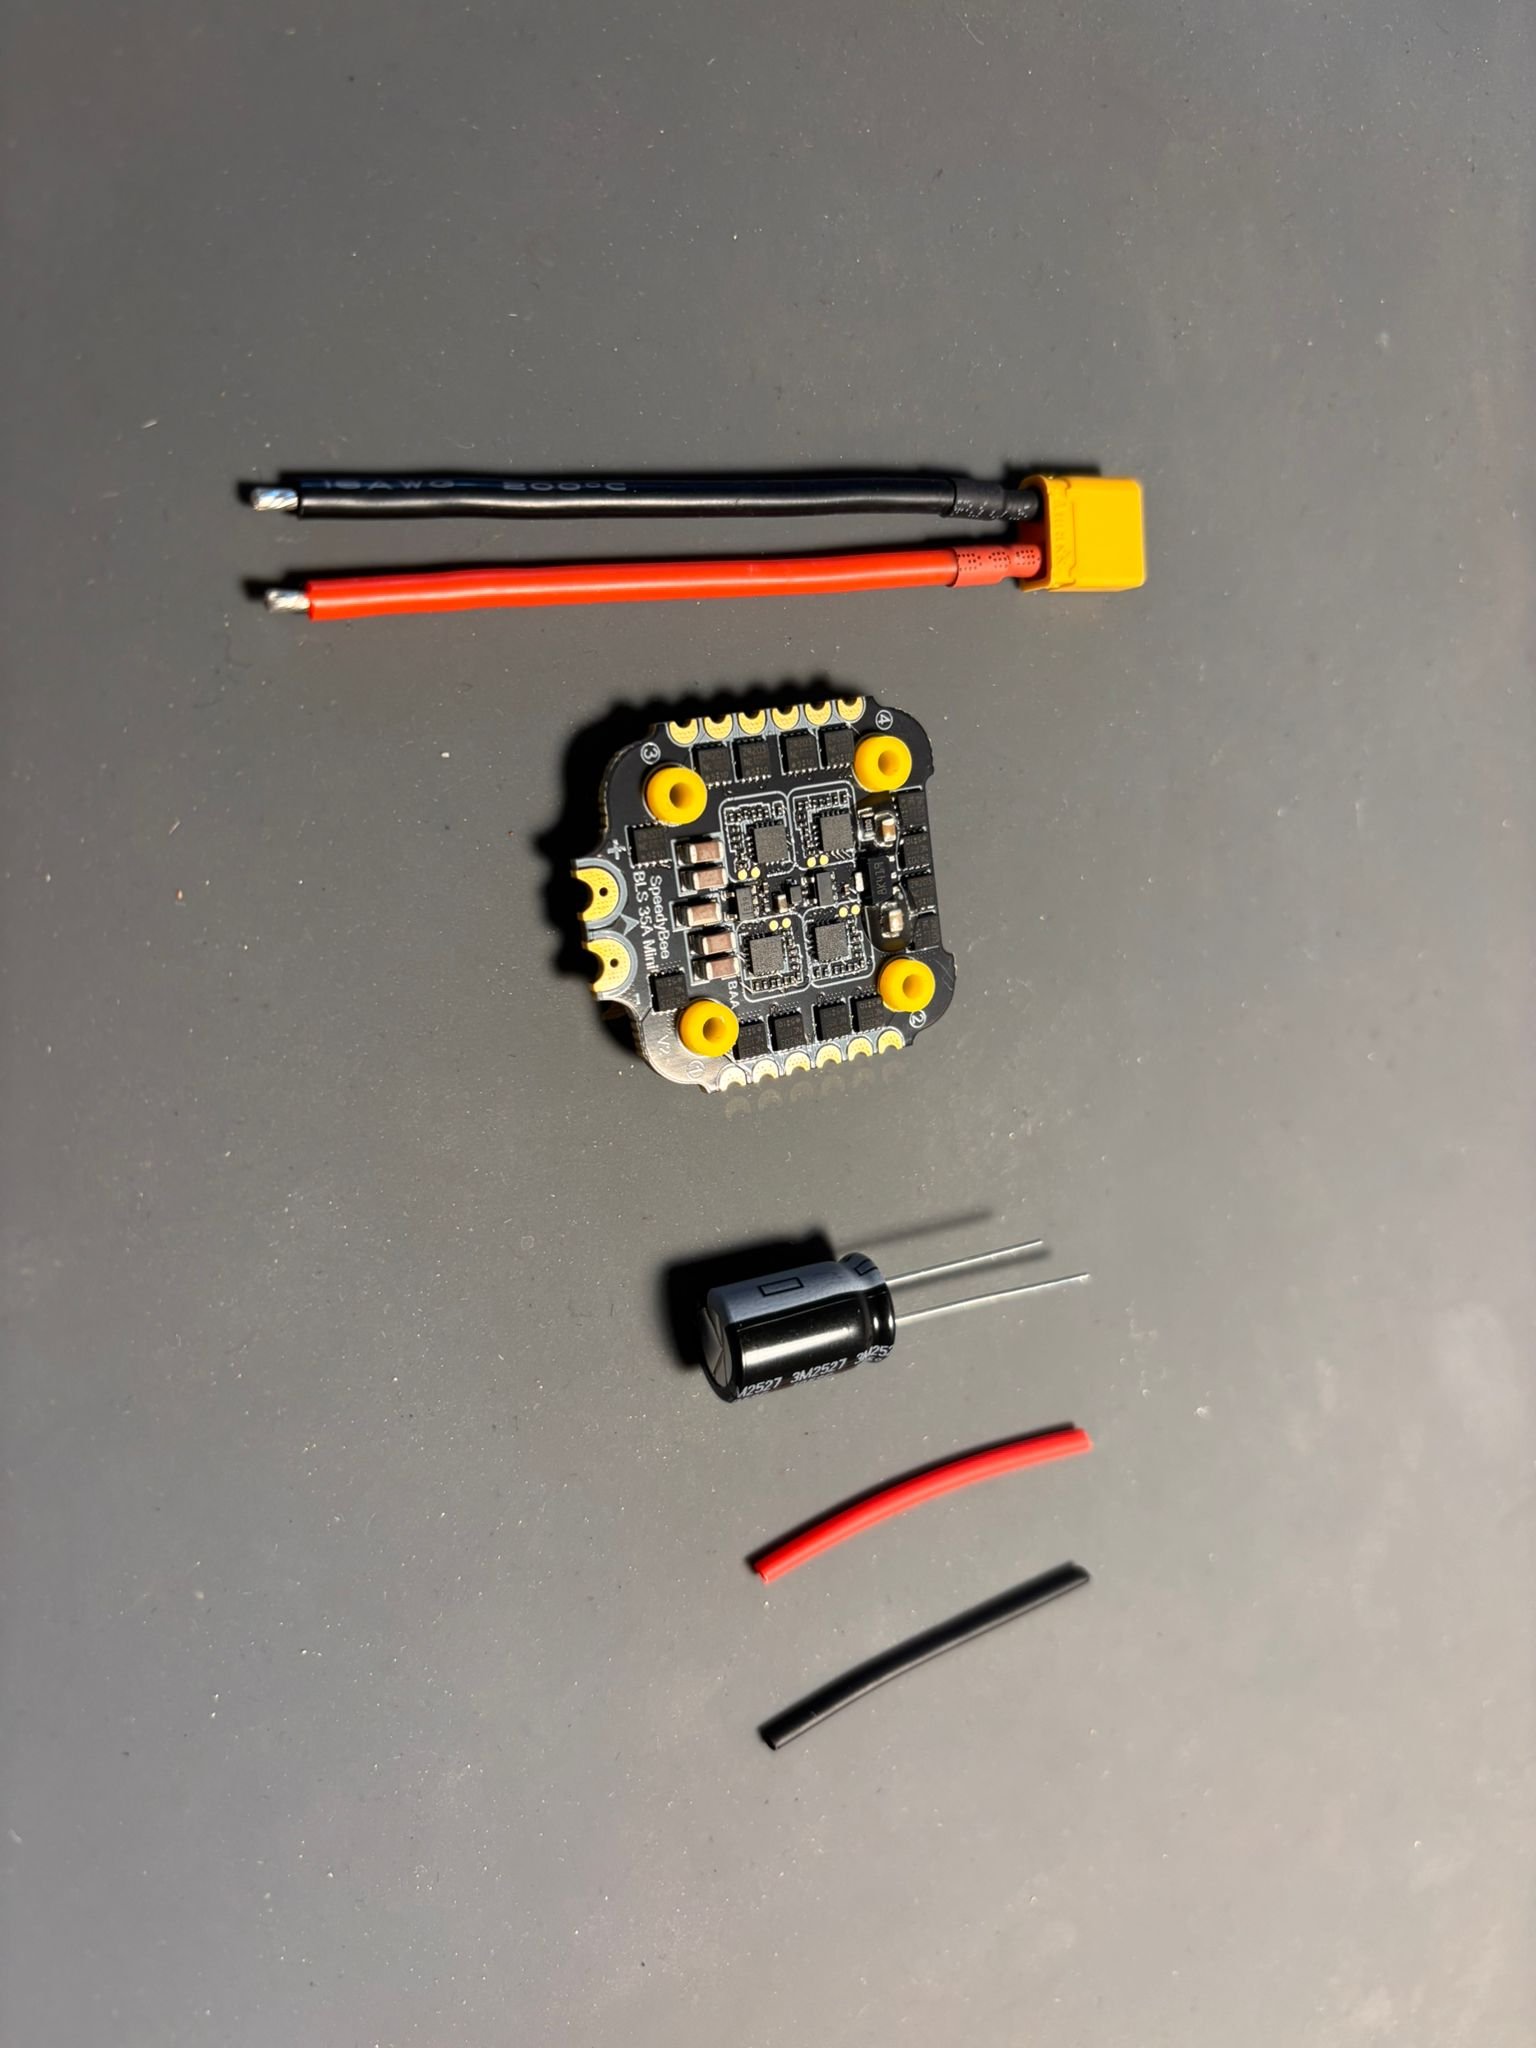
Placa controladora de vuelo: el cerebro del dron.

Controladora

Placa controladora de vuelo: el cerebro del dron.

04 / 09
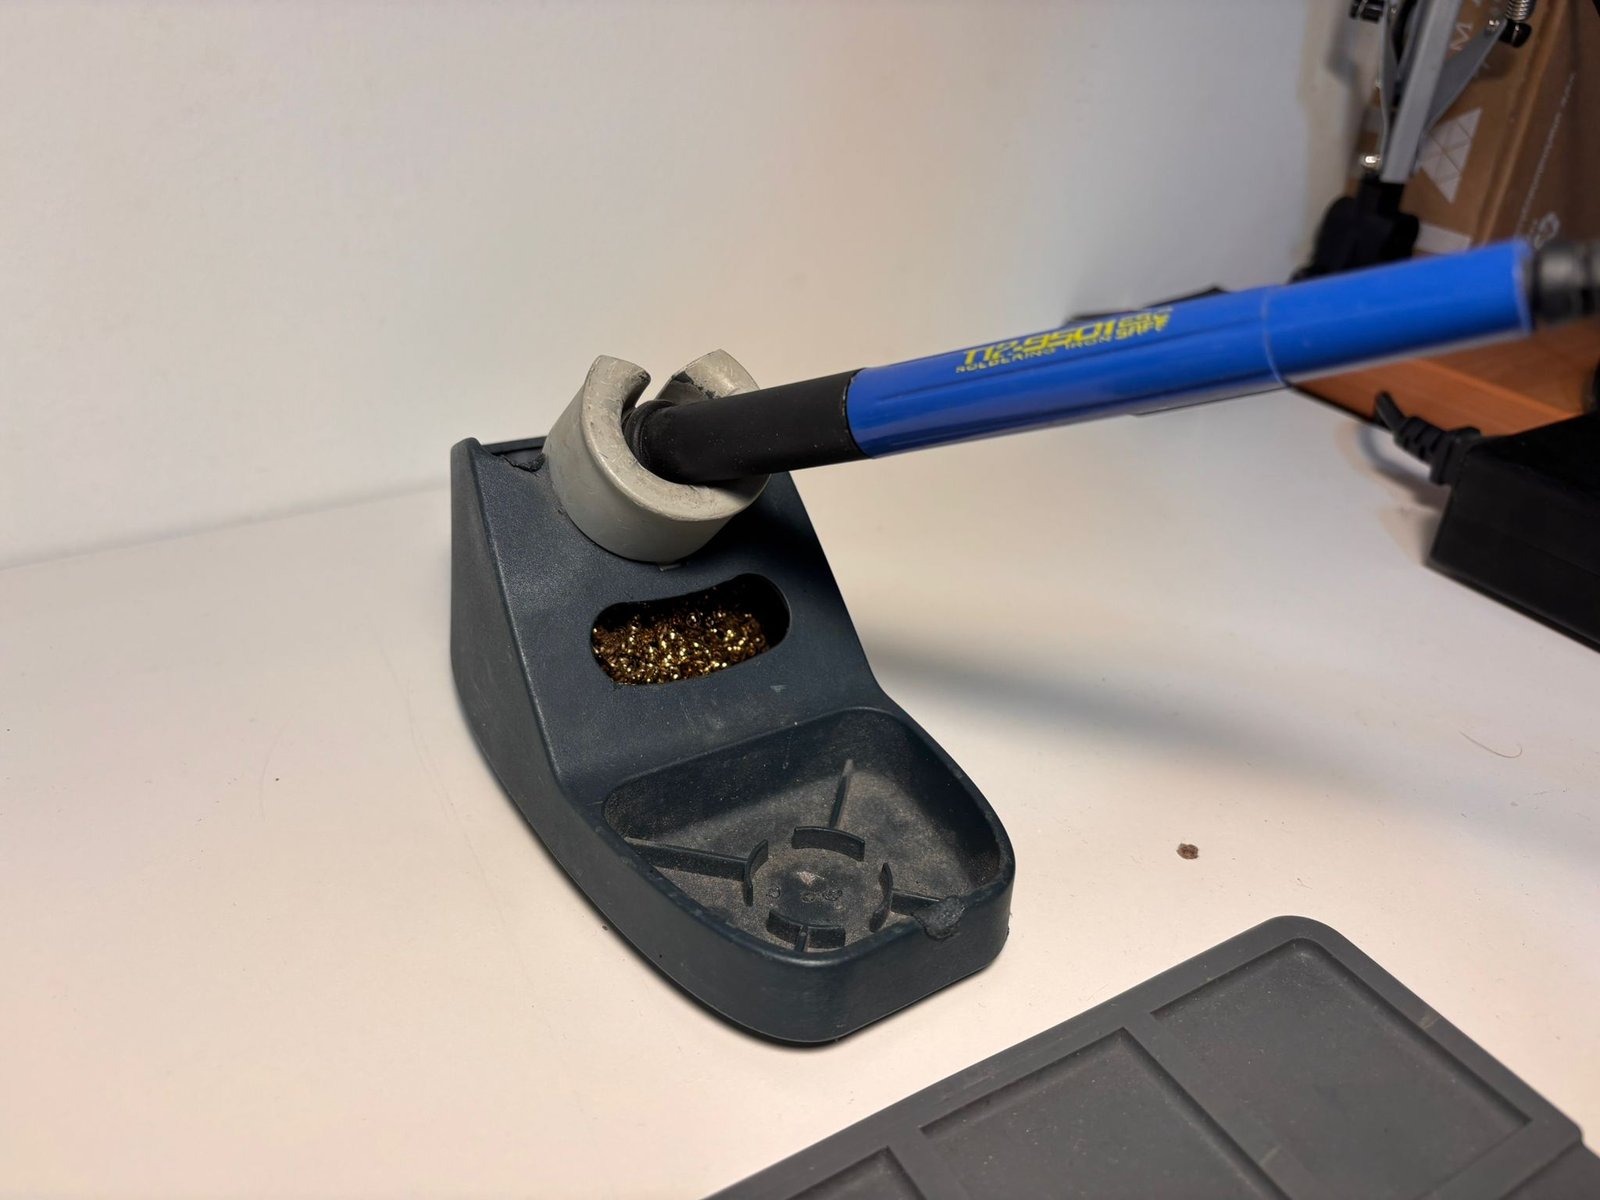
Estación de soldadura lista para cablear la electrónica.

Soldador

Estación de soldadura lista para cablear la electrónica.

05 / 09
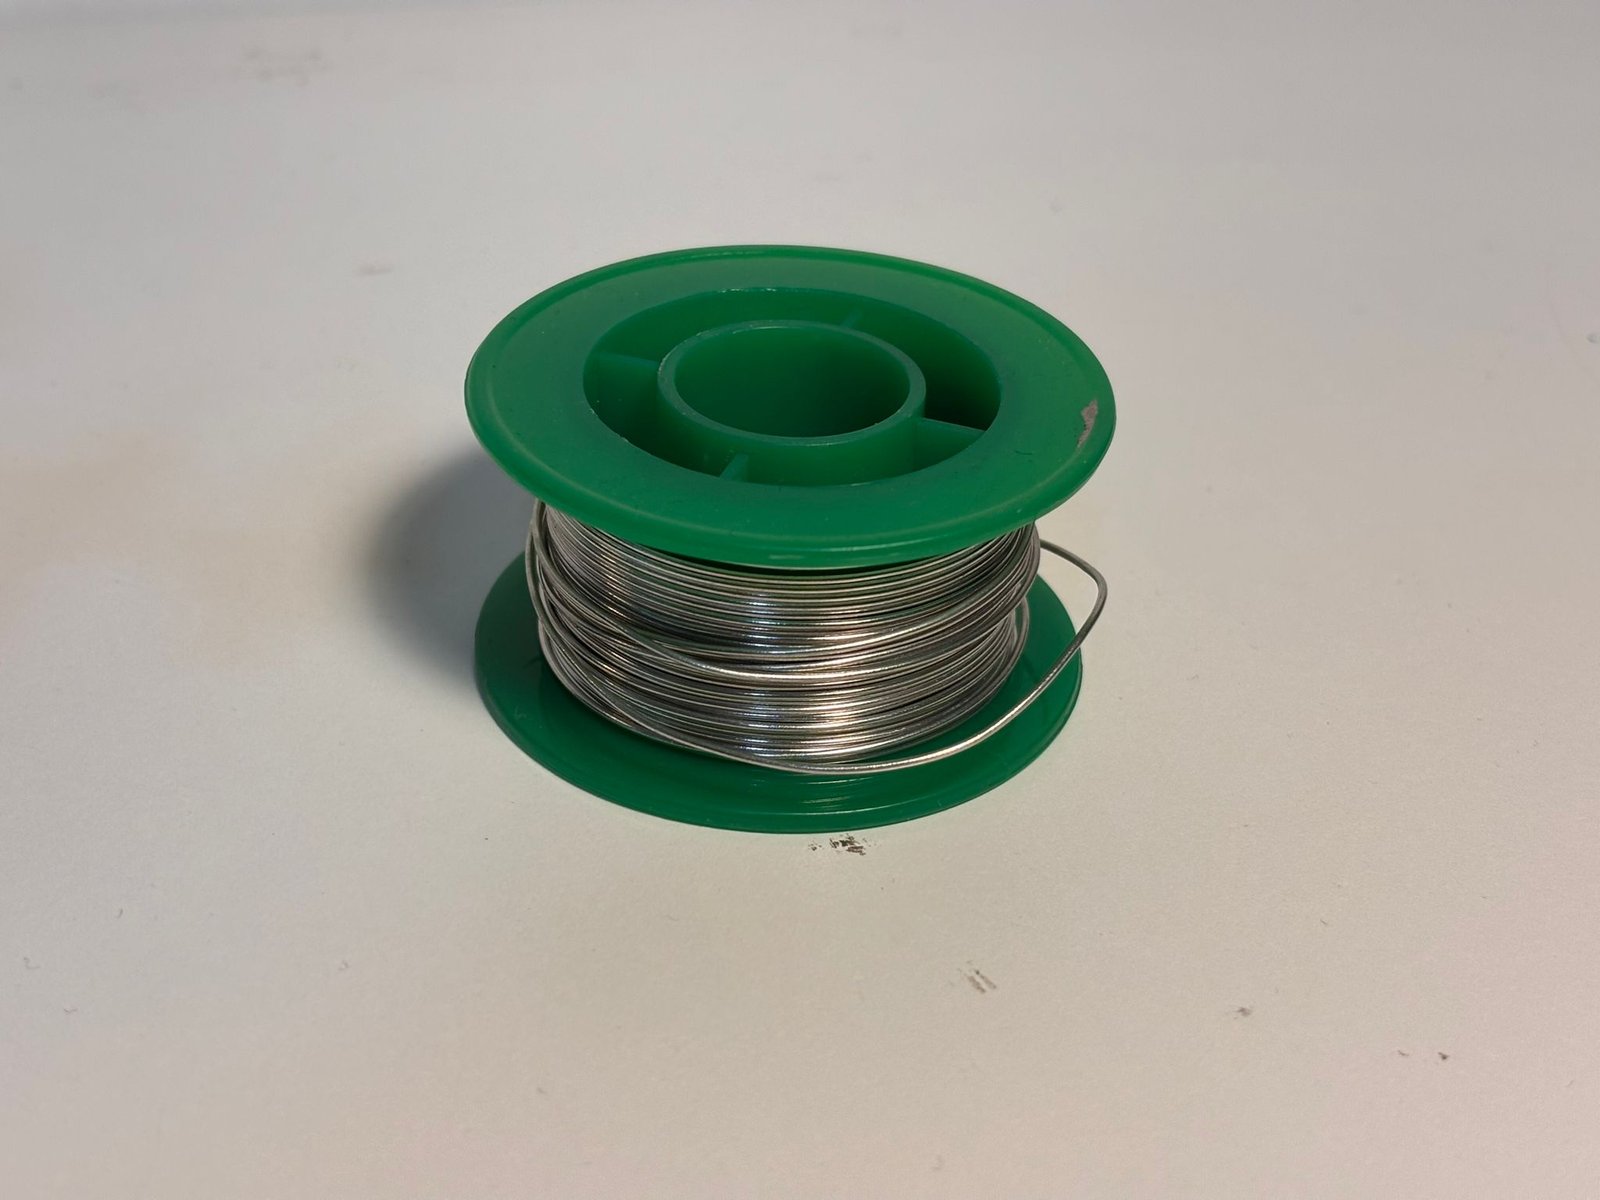
Detalle del estañado: cada junta cuenta cuando vuela.

Estaño

Detalle del estañado: cada junta cuenta cuando vuela.

06 / 09
Soldando la placa a los cables de batería junto con el condensador.

Alimentación

Soldando la placa a los cables de batería junto con el condensador.

07 / 09
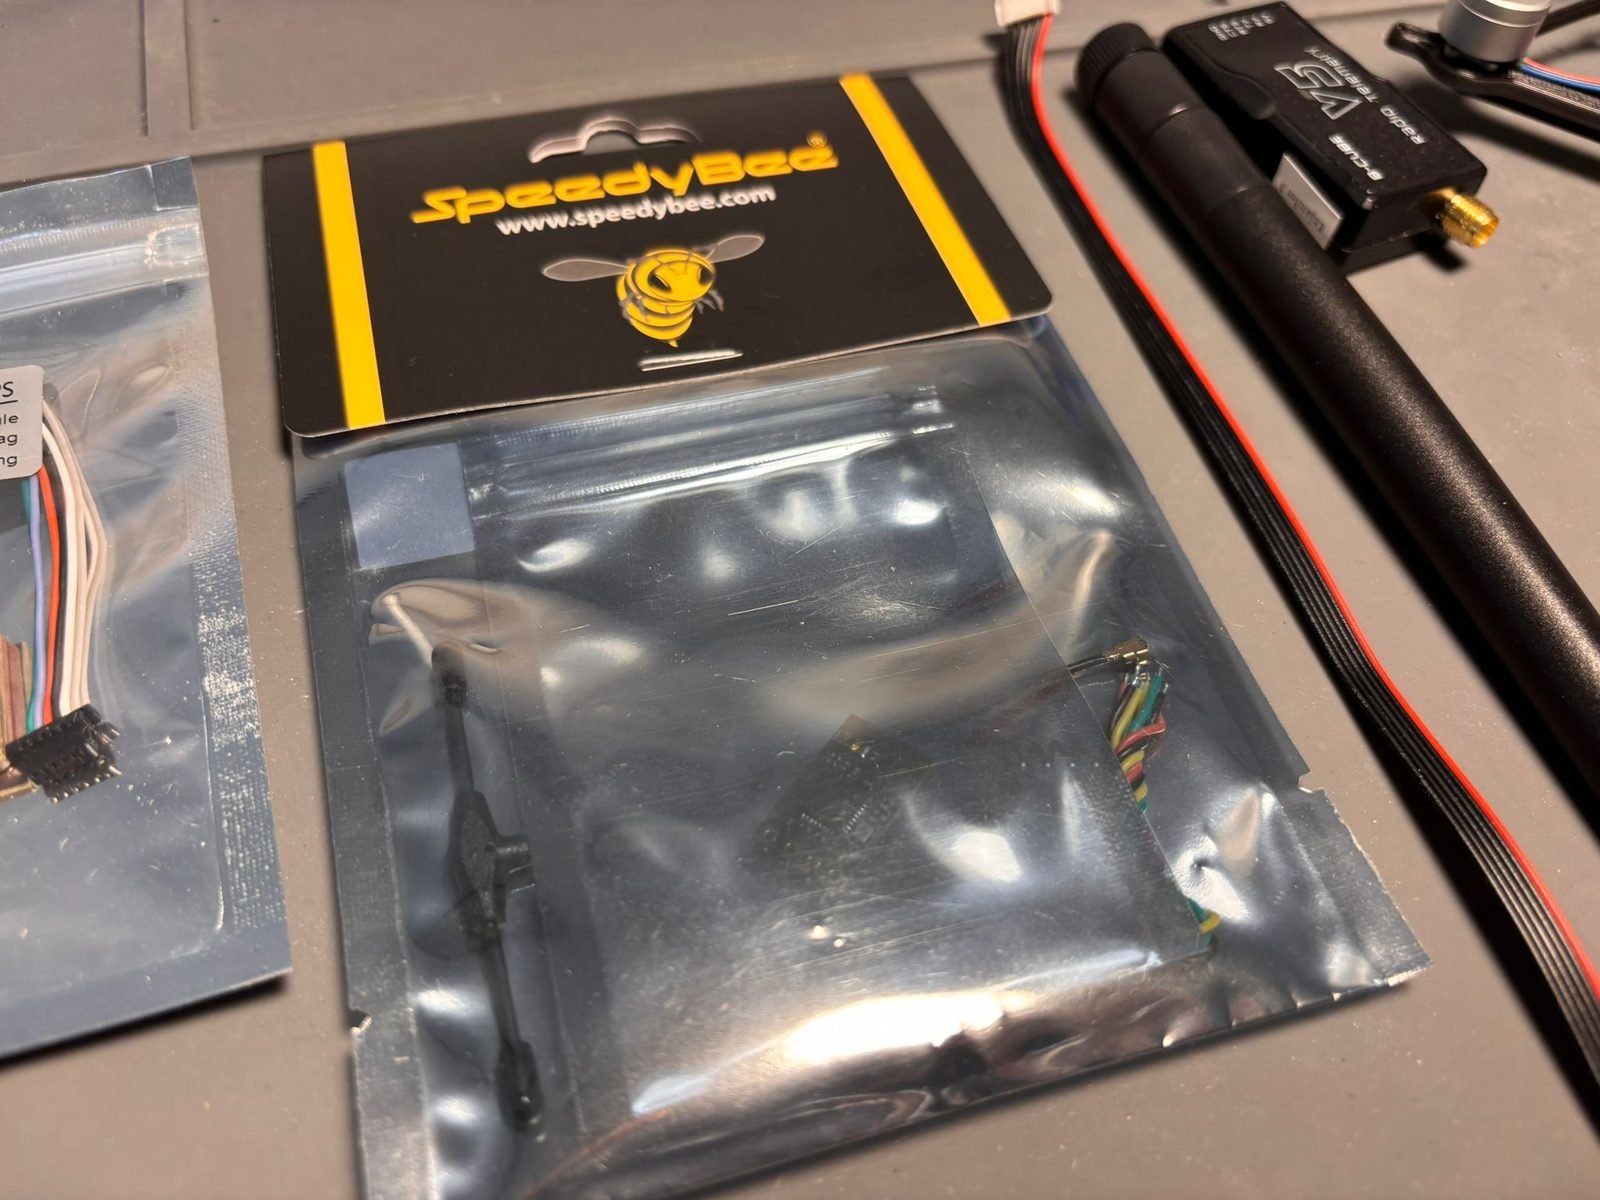
Receptor ExpressLRS: control remoto de largo alcance y baja latencia.

Receptor ELRS

Receptor ExpressLRS: control remoto de largo alcance y baja latencia.

08 / 09
Radio de telemetría SiK para enviar datos en tiempo real al mission planner.

Telemetría SiK

Radio de telemetría SiK para enviar datos en tiempo real al mission planner.

09 / 09
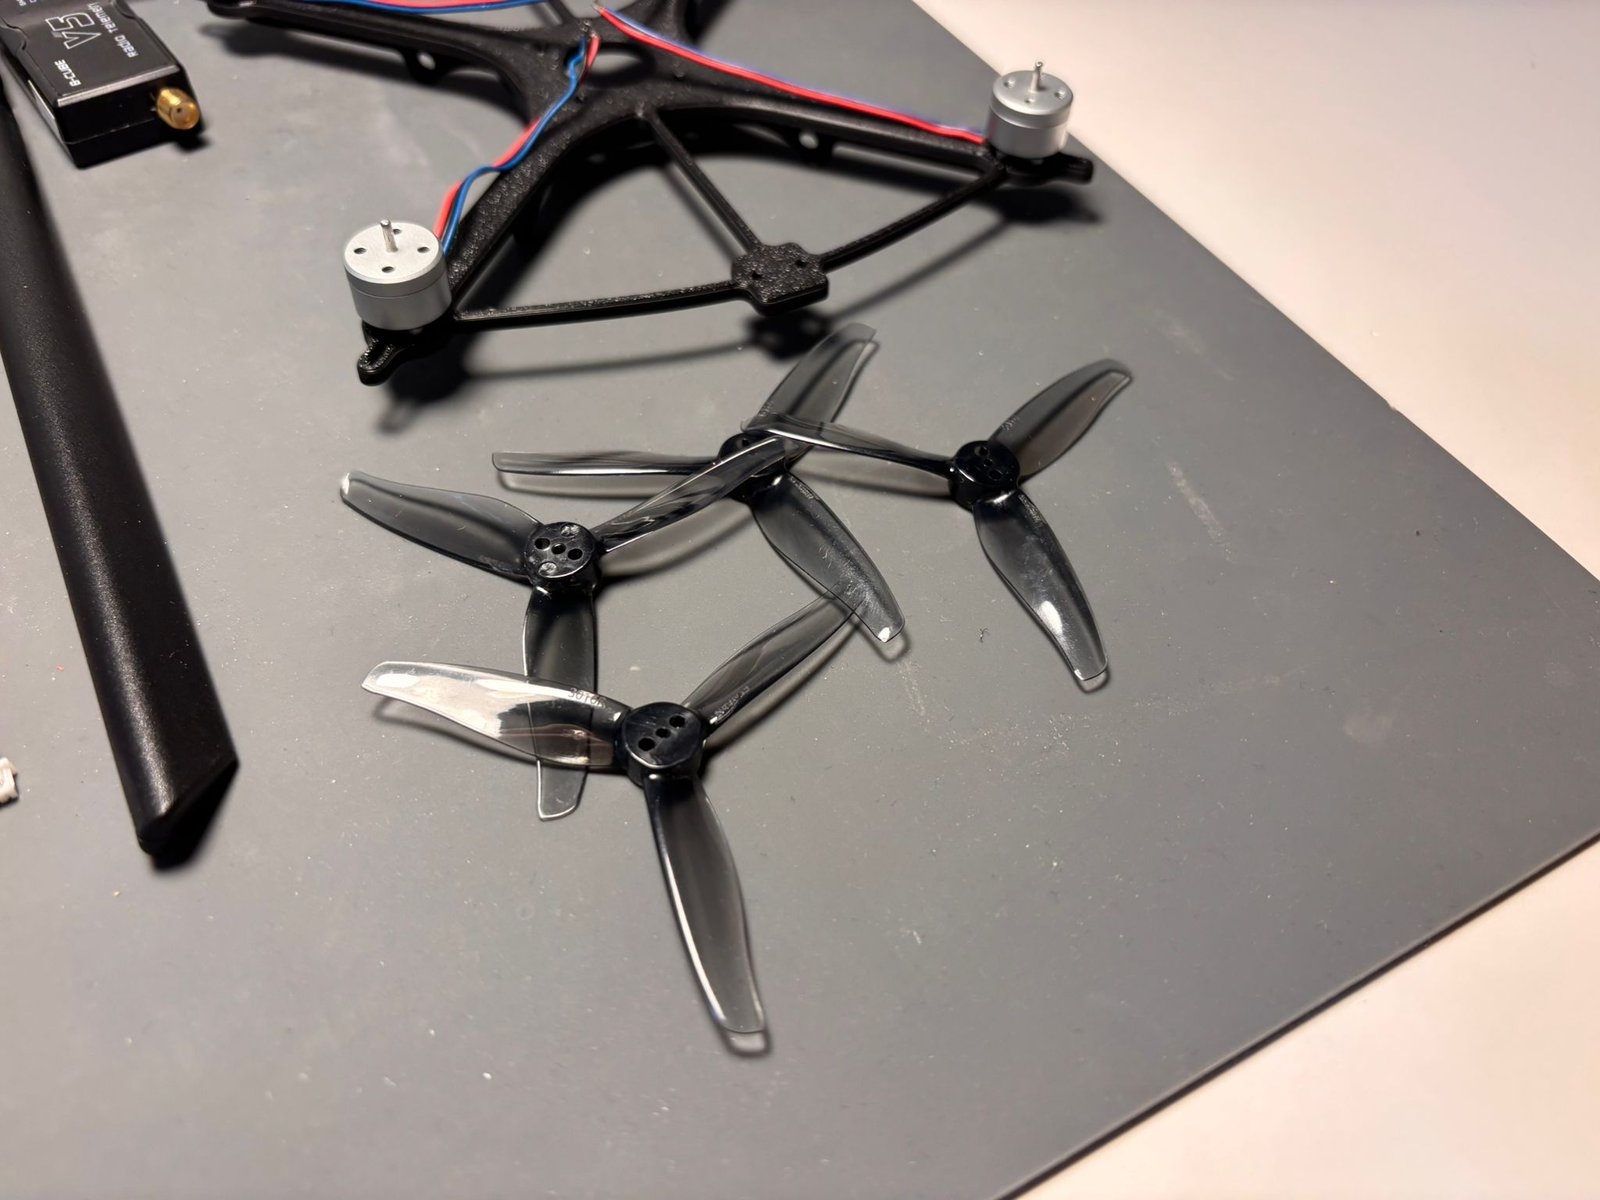
Hélices montadas: último paso antes del primer vuelo.

Hélices

Hélices montadas: último paso antes del primer vuelo.